Skip to content

13.2.1 方向导数和空间导数 ​

13.2.1.1 一个标量场的方向导数 ​

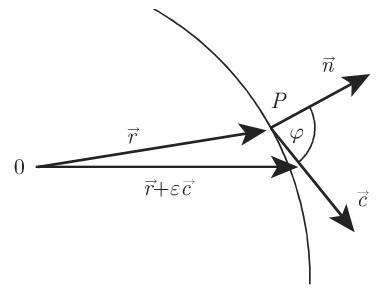
一个标量场 U=U(r→) 在具有位置向量 r→ 的点 P 处关于方向 c→ 的方向导数 (图 13.10) 由下述商的极限所定义:

(13.27)∂U∂c→=limε→0⁡U(r→+εc→)−U(r→)ε.

如果向量场 U=U(r→) 在点 r→ 处关于 c→ 的单位向量 c→0 的方向导数记作 ∂U∂c→0 ,则函数 U 关于向量 c→ 和关于其单位向量 c→0 在同一点处的方向导数有下述关系

(13.28)∂U∂c→=|c→|∂U∂c→0.

0193686a-f46c-7301-ad92-9f1def8f454e_108_632_640_376_291_0.jpg

关于单位向量 c→0 的导数 ∂U∂c→0 表示函数 U 在点 r→ 处沿着向量 c→0 方向增加的速度. 如果 n→ 是通过点 r→ 的等值面的单位法向量,并且 n→ 指向 U 增加的方向,则在该点处关于不同方向的单位向量的所有导数中, ∂U∂n→ 有最大值. 在关于 n→ 的和关于 c→0 的方向导数之间有下述关系

∂U∂c→0=∂U∂n→cos⁡(c→0,n→)=∂U∂n→cos⁡φ=c→0⋅gradU(见第 926 页的 (13.34)).

(13.29)

此后, 方向导数总是指关于一个单位向量的方向导数.

13.2.1.2 一个向量场的方向导数 ​

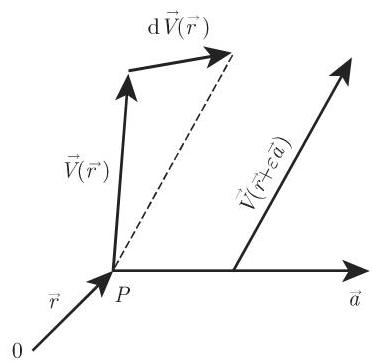
与标量场的方向导数类似地定义向量场的方向导数. 一个向量场 V→=V→(r→) 在具有位置向量 r→ 的点 P 处关于向量 a→ 的方向导数 (图 13.11) 由下述商的极限所定义:

(13.30)∂V→∂a→=limε→0⁡V→(r→+εa→)−V→(r→)ε.

0193686a-f46c-7301-ad92-9f1def8f454e_108_634_1519_372_364_0.jpg

如果向量场 V→=V→(r→) 在点 r→ 处关于 a→ 的单位向量 a→0 的方向导数记作 ∂V→∂a→0 ,则

(13.31)∂V→∂a→=|a→|∂V→∂a→0.

在笛卡儿坐标系中,即对于 V→=Vxe→x+Vye→y+Vze→z,a→=axe→x+aye→y+aze→z ,有

(13.32a)(a→⋅grad)V→=(a→⋅gradVx)e→x+(a→⋅gradVy)e→y+(a→⋅gradVz)e→z.

在一般坐标系中, 有

(a→⋅grad)V→=12(rot(V→×a→)+grad(a→⋅V→)++a→divV→−V→diva→−a→×rotV→−V→×rota→).

(13.32b)

13.2.1.3 体积导数 ​

一个标量场 U=U(r→) 或一个向量场 V→ 在一个点 r→ 处的体积导数是如下得到的 3 种形式的量:

(1)用一个闭曲面 ∑ 围住标量场或向量场的点 r→ . 可以用参数形式 r→=r→(u,v)= x(u,v)e→x+y(u,v)e→y+z(u,v)e→z 来表示该曲面,因而相应的向量曲面元是

(13.33a)dS→=∂r→∂u×∂r→∂vdudv.

(2) 在闭曲面上求曲面积分. 这里, 可以考虑以下 3 种类型的积分:

(13.33b)\oiint∑UdS→,\oiint∑V→⋅dS→,\oiint∑V→×dS→.

(3) 确定下列极限 (如果它们存在)

(13.33c)limV→0⁡1V\oiint∑UdS→,limV→0⁡1V\oiint∑V→⋅dS→,limV→0⁡1V\oiint∑V→×dS→,

这里 V 表示包含具有位置向量 r→ 的点的、由所考虑的闭曲面 ∑ 所围的空间区域的体积.

(13.33c) 中诸极限被称为体积导数. 从这些导数按给定的次序可以导出一个标量场的梯度 (gradient of a scalar field) 与一个向量场的散度 (divergence) 和旋度 (rotation). 在下一节中, 将详细地讨论这些概念 (甚至重新定义它们).

version 1.24.0