Skip to content

13.2.5 向量场的旋度 ​

13.2.5.1 旋度的定义 ​

1. 定义 ​

一个向量场 V→ 在点 r→ 处的旋度 (rotation 或 curl) 是用 rotV→,curlV→ ,或用梯度算子 ∇×V→ 表示的一个向量,并被定义为该向量场的负空间导数:

(13.57)rotV→=−limV→0⁡\oiint∑V→×dS→V=limV→0⁡\oiint∑dS→×V→V.

2. 定义 ​

可以用如下方式定义向量场 V→(r→) 的旋度向量场:

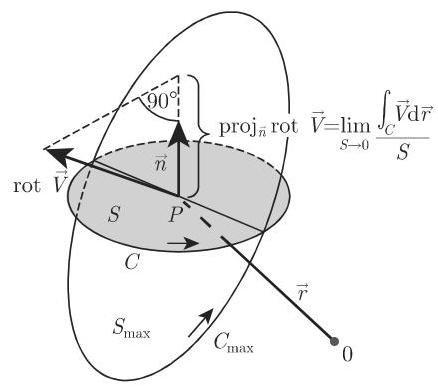
a) 通过点 r→ 放置一小片曲面 S (图 13.12),并用向量 S→ 来描述该曲面片,其方向是曲面的法向 n→ ,其绝对值等于该曲面片的面积. 该曲面的边界用 C 表示.

b) 沿曲线 C (在从曲面的法向看曲线是正定向的意义上)(图 13.12) 计算积分∮CV→⋅dr→

c) 在曲面片位置不变时确定极限 (如果存在的话) limS→0⁡1S∮CV→⋅dr→ .

d) 为了得到极限的最大值,改变曲面片的位置. 在这个位置曲面面积是 Smax , 相应的边界曲线是 Cmax .

e) 在点 r→ 处确定向量 rotV→ ,其绝对值等于上面发现的最大值,其方向与相应的曲面的法线方向一致. 因而得到

(13.58a)|rotV→|=limSmax→0⁡∮CmaxV→⋅dr→Smax.

rotV→ 在面积为 S 的一曲面的法向上的投影,即向量 rotV→ 在任一方向 n→=l→ 上的

分量为

(13.58b)l→⋅rotV→=rotlV→=limS→0⁡∮CV→⋅dr→S.

向量场 rotV→ 的向量线被称为向量场 V→ 的旋度线 (curl lines of the vector field V→ ).

0193686a-f46c-7301-ad92-9f1def8f454e_115_601_719_438_387_0.jpg

13.2.5.2 不同坐标系中的旋度 ​

1. 笛卡儿坐标系中的旋度 ​

rotV→=i→(∂Vz∂y−∂Vy∂z)+j→(∂Vx∂z−∂Vz∂x)+k→(∂Vy∂x−∂Vx∂y)(13.59a)=|i→j→k→∂∂x∂∂y∂∂zVxVyVz|

向量场 rotV→ 可以被表示为梯度算子 ∇ 和向量 V→ 的向量积:

(13.59b)rotV→=∇×V→

2. 柱面坐标系中的旋度 ​

(13.60a)rotV→=rotρV→e→ρ+rotφV→e→φ+rotzV→e→z,

其中

rotρV→=1ρ∂Vz∂φ−∂Vφ∂z,rotφV→=∂Vρ∂z−∂Vz∂ρ,rotzV→=1ρ{∂∂ρ(ρVφ)−∂Vρ∂φ}.

(13.60b)

3. 球面坐标系中的旋度 ​

(13.61a)rotV→=rotrV→e→r+rotϑV→e→ϑ+rotφV→e→φ,

其中

rotrV→=1rsin⁡ϑ{∂∂ϑ(sin⁡ϑVφ)−∂Vϑ∂φ},(13.61b)rotϑV→=1rsin⁡ϑ∂Vr∂φ−1r∂∂r(rVφ),rotφV→=1r{∂∂r(rVϑ)−∂Vr∂ϑ}.

4. 一般直角坐标系中的旋度 ​

(13.62a)rotV→=rotξV→e→ξ+rotηV→e→η+rotζV→e→ζ,

其中

(13.62b){rotξV→=1D|∂r→∂ξ|[∂∂η(|∂r→∂ζ|Vζ)−∂∂ζ(|∂r→∂η|Vη)],rotηV→=1D|∂r→∂η|[∂∂ζ(|∂r→∂ξ|Vξ)−∂∂ξ(|∂r→∂ζ|Vζ)],rotζV→=1D|∂r→∂ζ|[∂∂ξ(|∂r→∂η|Vη)−∂∂η(|∂r→∂ξ|Vξ)].(13.62c)r→(ξ,η,ζ)=x(ξ,η,ζ)i→+(ξ,η,ζ)j→+(ξ,η,ζ)k→;D=|∂r→∂ξ|⋅|∂r→∂η|⋅|∂r→∂ζ|.

13.2.5.3 旋度的运算法则 ​

(13.63)rot(V→1+V→2)=rotV→1+rotV→2,rot(cV→)=crotV→.(13.64)rot(UV→)=UrotV→+gradU×V→.(13.65)rot(V→1×V→2)=(V→2⋅grad)V→1−(V→1⋅grad)V→2+V→1divV→2−V→2divV→1.

13.2.5.4 位势场的旋度 ​

从斯托克斯 (Stokes) 定理 (参见第 946 页 13.3.3.2) 也可以得到一个位势场的旋度场恒为零:

(13.66)rotV→=rot(gradU)=0→.

如果施瓦茨 (Schwarz) 互换定理的假设条件被满足 (参见第 602 页 6.2.2.2, 1.), 则从 (13.59a) 即得上式对于 V→=gradU 也成立.

◼ 对于满足 r=|r→|=x2+y2+z2 的 r→=xi→+yj→+zk→ ,成立下列等式: rotr→=0→ , 以及 rot(φ(r)r→)=0→ ,其中 φ(r) 是 r 的可微函数.

version 1.24.0