Skip to content

3.2.2 大地测量学应用 ​

3.2.2.1 测地坐标 ​

在几何学中通常使用右手坐标系来确定平面或空间中的点 (图 3.170). 与之相反, 在大地测量学中使用的是左手坐标系.

1. 测地直角坐标 ​

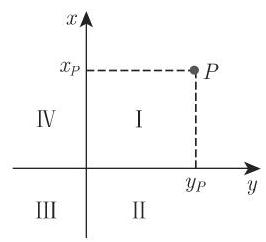
在平面左手坐标系 (图 3.37) 中,表示横坐标的 x 轴是朝上的,而表示纵坐标的 y 轴则朝向右. 一个点 P 具有坐标 yP,xP.x 轴的定向是出于实际的考虑. 在测量长距离时,大都使用佐德纳或高斯-克吕格坐标系 (参见第 216 页 3.4.1.2), x 轴正向是格网北向, y 轴朝右指向东. 与通常几何学中的做法相反,象限是按顺时针方向列出来的 (图 3.37, 图 3.38).

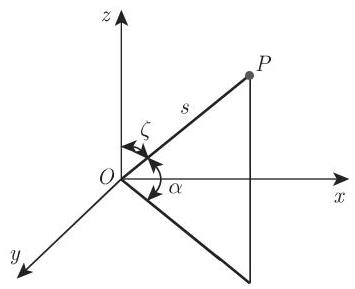
如果除平面上一个点的位置外还要考虑它的高度, 那么我们可以使用三维左手直角坐标系(y, x, z),其中 z 轴指向天顶(图 3.36).
01935d9a-00b5-7750-94cb-0c4c22581c4c_191_429_633_355_289_0.jpg

01935d9a-00b5-7750-94cb-0c4c22581c4c_191_930_655_266_242_0.jpg

01935d9a-00b5-7750-94cb-0c4c22581c4c_191_648_1011_347_296_0.jpg

2. 测地极坐标 ​

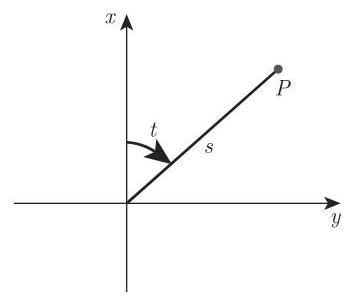
在大地测量学的左手平面极坐标系中 (图 3.38),一个点 P 是由横坐标轴和线段 s 之间的方向 (方位) 角 t ,以及线段 s 在点和原点 (称为极点) 之间的长度给定的. 在大地测量学中角的正向是顺时针方向.

为了确定高度,可以使用天顶角 ζ 或仰角也就是倾斜角 α . 图 3.36 显示的是在一个三维直角左手坐标系 (参见第 280 页 3.5.3.1,2. 左手和右手坐标系) 中, 天顶轴 z 与线段 s 之间的天顶角,线段 s 与其在 y,x 平面上垂直投影之间的倾斜角的度量.

3. 比例尺 ​

在制图学中,比例因子 M 是坐标系 K1 中的线段 sK1 关于另一坐标系 K2 中的对应线段 sK2 之比.

(1) 线段的换算 设 m 是模数或尺度, N 是自然指标, K 是地图指标,则有

(3.103a)M=1:m=sK:sN.

对于具有不同模数 m1,m2 的两个线段 sK1,sK2 有

(3.103b)sK1:sK2=m2:m1.

(2) 面积的换算 如果面积按照公式 FK=aKbK,FN=aNbN 计算,则有

(3.104a)FN=FKm2.

对于具有不同模数 m1,m2 的两个面积 FK1,FK2 有

(3.104b)FK1:FK2=m22:m12.

3.2.2.2 大地测量学中的角 ​

1. 新度 ​

不同于数学 (参见第 170 页 3.1.1.5), 在大地测量学中用来度量角的单位是新度. 在这里, 周角或全角对应于 400 新度. 度与新度之间可以用表 3.5 中的公式进行转换.

1 全角 =360∘=2πrad=400gon

1 直角 =90∘=π2rad=100gon

1gon=π200rad=1000mgon

2. 方位角 ​

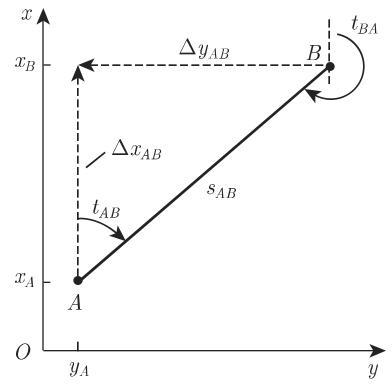
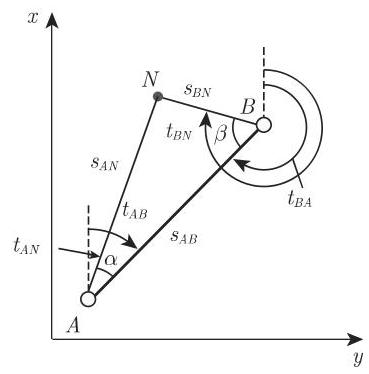
在一点 P 处的方位角 t 给出了一条有向线段相对于一条穿过点 P 平行于 x 轴的直线的方向 (见图 3.39 中的点 A 和方位角 tAB ). 由于在大地测量学中角是按顺时针方向度量的 (图 3.37, 图 3.38), 因此, 象限是以和平面三角中右手笛卡儿坐标系相反的顺序列出的 (表 3.6). 平面三角中的公式仍然成立而无须改变.

象限

I

II

III

IV

计算器中的显示

ΔyΔx

tan>0

tan<0

tan>0

tan<0

方位角 t

t0 gon

t0+200 gon

t0+200 gon

t0+400 gon

3. 坐标变换 ​

(1)从直角坐标计算极坐标 对于一个直角坐标系 (图 3.39) 中的两点 A(yA , xA) 和 B(yB,xB) 以及从 A 到 B 的有向线段 sAB 和方位角 tAB,tBA ,以下公式成立:

(3.105a)yB−yAxB−xA=ΔyABΔxAB,(3.105b)sAB=ΔyAB2+ΔxAB2,(3.105c)tan⁡tAB=ΔyABΔxAB,(3.105d)tBA=tAB±200gon.

角 t 的象限依赖于 ΔyAB 和 ΔxAB 的符号. 如果使用计算器以 Δy 和 Δx 的正确符号输入 ΔyΔx ,那么按下 arctan 键我们就得到一个角 t0 ,在表 3.6 中还根据对应象限给出了增加的新度值.

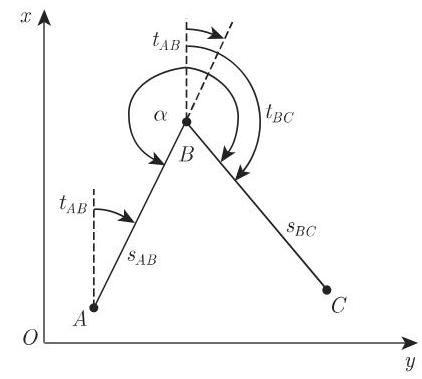
(2) 从距离和角计算直角坐标 在一个直角坐标系中,一个点 C 的坐标是通过在本地极坐标系中的测量来确定的 (图 3.40).

01935d9a-00b5-7750-94cb-0c4c22581c4c_193_408_1000_392_385_0.jpg

01935d9a-00b5-7750-94cb-0c4c22581c4c_193_847_1003_422_379_0.jpg

已知: yA,xA;yB,xB . 所测: α,sBC . 所求: yC,xC .

解

(3.106a)tan⁡tAB=ΔyABΔxAB,(3.106b)tBC=tAB+α±200 gon ,(3.106c)yC=yB+sBCsin⁡tBC,(3.106d)xC=xB+sBCcos⁡tBC.

如果还测量了 sAB ,那么本地测量的距离与从坐标计算出的距离之间的差别可以通过乘以比例因子 q 来考虑,其中 q 一定非常接近于 1 :

(3.107a)q= 计算出的距离  测量出的距离 =ΔyAB2+ΔxAB2sAB,(3.107b)yC=yB+sBCqsin⁡tBC,(3.107c)xC=xB+sBCqcos⁡tBC.

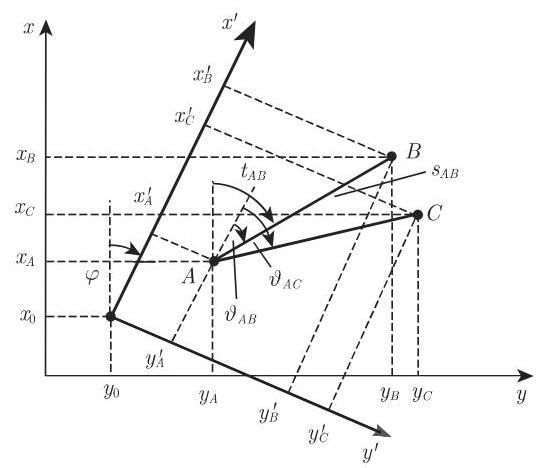
(3) 两直角坐标系之间的坐标变换 为了在一张国家地图上定位一个给定点需要将本地坐标系 y′,x′ 变换成地图坐标系 y,x (图 3.41). 将坐标系 y′,x′ 旋转一个角度 φ 成为 y,x 并平移 y0,x0 . 以 θ 表示坐标系 y′,x′ 中的方位角. 在两个坐标系中给出 A 和 B 的坐标并在 x′,y′ 坐标系中给出点 C 的坐标. 变换由下列关系给出:

(3.108a)sAB=ΔyAB2+ΔxAB2,(3.108b)sAB′=ΔyAB′2+ΔxAB′2,(3.108c)q=sABsAB′,(3.108d)φ=tAB−ϑAB,(3.108e)tan⁡tAB=ΔyABΔxAB,(3.108f)tan⁡ϑAB=ΔyAB′ΔxAB′,(3.108g)y0=yA−qxAsin⁡φ−qyAcos⁡φ,(3.108h)x0=xA+qyAsin⁡φ−qxAcos⁡φ,(3.108i)yC=yA+qsin⁡φ(xC′−xA′)+qcos⁡φ(yC′−yA′),(3.108j)xC=xA+qcos⁡φ(xC′−xA′)−qsin⁡φ(yC′−yA′).

评论 下面两个公式可用作检验.

(3.108k)yC=yA+qsAC′sin⁡(φ+ϑAC),(3.1081)xC=xA+qsAC′cos⁡(φ+ϑAC).

如果线段 AB 在 x′ 轴上,那么这些公式就简化为

(3.109a)a=ΔyAByB′=qsin⁡φ,(3.109b)b=ΔxABxB′=qcos⁡φ,(3.109c)yC=yA+axC′+byC′,(3.109d)xC=xA+bxC′−ayC′,(3.109e)yC′=ΔyACb−ΔxACa,(3.109f)xC′=ΔxACb+ΔyACa.

01935d9a-00b5-7750-94cb-0c4c22581c4c_195_551_490_538_468_0.jpg

3.2.2.3 测量中的应用 ​

在大地测量学中,确定由三角测量定位的一点 N 的坐标是一种经常出现的测量任务. 其解决方法是交会法、后方交会法、弧交会法、自由设站法和导线测量. 最后两种方法在此不做讨论.

1. 交会法 ​

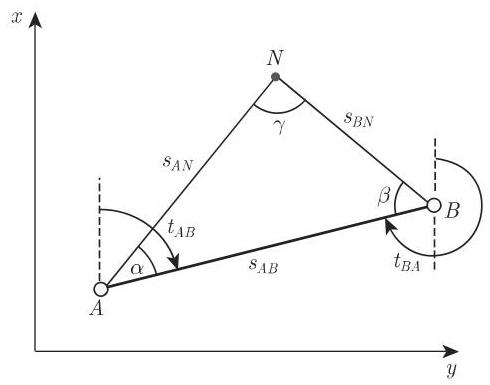
(1)经由两条定向直线的交会法或三角测量的第一基本问题 通过两个已知点 A 和 B ,借助三角形 ABN 确定点 N (图 3.42).

01935d9a-00b5-7750-94cb-0c4c22581c4c_195_578_1387_490_385_0.jpg

已知: yA,xA;yB,xB . 所测: α,β ,如果可能的话还有 γ 或 γ=200 gon −α−β . 所求: yN,xN .

解

(3.110a)tan⁡tAB=ΔyABΔxAB,(3.110b)sAB=ΔyAB2+ΔxAB2=|ΔyABsin⁡tAB|+|ΔxABcos⁡tAB|,(3.110c)sBN=sABsin⁡αsin⁡γ=sABsin⁡αsin⁡(α+β),(3.110d)sAN=sABsin⁡βsin⁡γ=sABsin⁡βsin⁡(α+β),(3.110e)tAN=tAB−α,(3.110f)tBN=tBA+β=tAB+β±200 gon ,(3.110g)yN=yA+sANsin⁡tAN=yB+sBNsin⁡tBN,(3.110h)yN=xA+sANcos⁡tAN=xB+sBNcos⁡tBN.

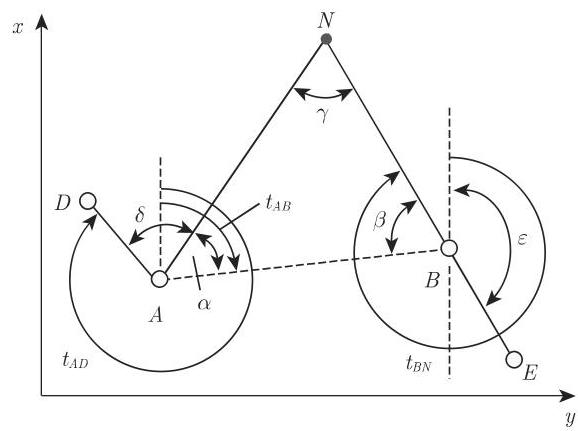
(2) 涉及不可见 B 的交会问题 如果从 A 处不能看见点 B ,那么方位角 tAN 和 tBN 则是通过关于其他坐标已知的可见点 D 和 E 的参考方向来确定的 (图 3.43).

01935d9a-00b5-7750-94cb-0c4c22581c4c_196_531_1079_578_431_0.jpg

已知: yA,xA;yB,xB;yD,xD;yE,xE .

所测: A 处 δ,B 处 ε ,如果可能的话,还有 γ .

所求: yN,xN .

解 化为第一基本问题,根据 (3.110a) 计算 tan⁡tAB ,得

(3.111a)tan⁡tAD=ΔyADΔxAD,(3.111b)tan⁡tBE=ΔyEBΔxEB,(3.111c)tAN=tAD+δ,(3.111d)tBN=tBE+ε,(3.111e)α=tAB−tAN,(3.111f)β=tBN−tBA,(3.111g)tan⁡tAN=ΔyNAΔxNA,(3.111h)tan⁡tBN=ΔyNBΔxNB,(3.111i)xN=ΔyBA+xAtan⁡tAN−xBtan⁡tBNtan⁡tAN−tan⁡tBN,(3.111j)yN=yB+(xN−xB)tan⁡tBN.

2. 后方交会法 ​

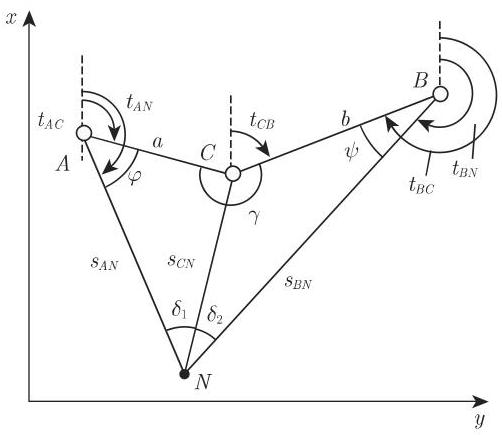
(1) 后方交会法的斯涅耳问题 或通过三个已知点 A,B,C 确定点 N ; 也称为三角测量的第二基本问题(图 3.44):

01935d9a-00b5-7750-94cb-0c4c22581c4c_197_574_1021_502_435_0.jpg

已知: yA,xA;yB,xB;yC,xC .

所测: N 处 δ1,δ2 . 所求: yN,xN .

解

(3.112a)tan⁡tAC=ΔyACΔxAC,(3.112b)tan⁡tBC=ΔyBCΔxBC,(3.112c)a=ΔyACsin⁡tAC=ΔxACcos⁡tAC,(3.112d)b=ΔyBCsin⁡tBC=ΔxBCcos⁡tBC,(3.112e)γ=tCA−tCB=tAC−tBC,(3.112f)φ+ψ2=180∘−γ+δ1+δ22,

等式 (3.112f) 是确定 φ 和 ψ 的第一个条件. 从第 106 页 (2.115) 和 (2.116),我们得到第二个条件:

(3.112g)sin⁡φ+sin⁡ψsin⁡φ−sin⁡ψ=tan⁡φ+ψ2⋅cot⁡φ−ψ2.

利用正弦定律 (3.88) 推出

(3.112h)sin⁡φsin⁡δ1=sCNa,sin⁡ψsin⁡δ2=sCNb,

代入(3.112g)有

(3.112i)tan⁡φ−ψ2=tan⁡φ+ψ2⋅sin⁡φ−sin⁡ψsin⁡φ+sin⁡ψ=tan⁡φ+ψ2⋅bsin⁡δ1−asin⁡δ2bsin⁡δ1+asin⁡δ2.

由(3.112i)我们得到 φ−ψ2 ,连同(3.112f)可解出

(3.112j)φ=φ+ψ2+φ−ψ2,ψ=φ+ψ2−φ−ψ2.

由此我们可以确定下列线段和点:

(3.112k)sAN=asin⁡δ1sin⁡(δ1+φ),(3.1121)sBN=bsin⁡δ2sin⁡(δ2+ψ),(3.112m)sCN=asin⁡δ1sin⁡φ=bsin⁡δ2sin⁡ψ,(3.112n)xN=xA+sANcos⁡tAN=xB+sBNcos⁡tBN,(3.112o)yN=yA+sANsin⁡tAN=yB+sBNsin⁡tBN.

(2) 卡西尼后方交会法

已知: yA,xA;yB,xB;yC,xC .

所测: N 处 δ1,δ2 . 所求: yN,xN .

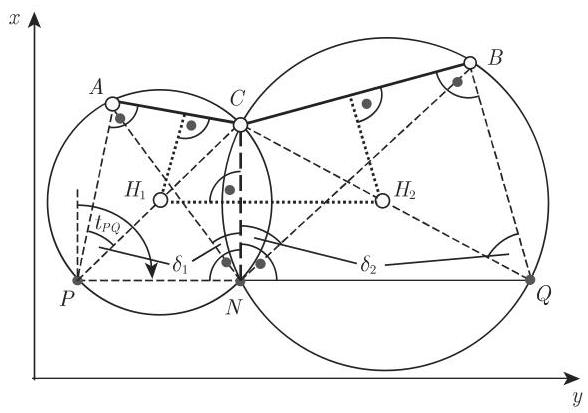
这一方法要用到两个参考点 P 和 Q ,它们在穿过 A,C,P 和 B,C,Q 的参考圆上,因此两者都位于包含 N 的直线上 (图 3.45). 圆 H1 和 H2 的中心分别是 AC― 和 BC― 的中垂线与线段 PC 和 QC 的交点. 在 N 处所测的 δ1,δ2 也作为圆周角出现在 P 和 Q 处.

01935d9a-00b5-7750-94cb-0c4c22581c4c_199_529_491_588_413_0.jpg

解

(3.113a)yP=yA+(xC−xA)cot⁡δ1,(3.113b)xP=xA+(yC−yA)cot⁡δ1,(3.113c)yQ=yB+(xB−xC)cot⁡δ2,(3.113d)xQ=xB+(yB−yC)cot⁡δ2,(3.113e)cot⁡tPQ=ΔyPQΔxPQ,(3.113f)xN=xP+yC−yP+(xC−xP)cot⁡tPQtan⁡tPQ+cot⁡tPQ,(3.113g)yN=yP+(xN−xP)tan⁡tPQ(tan⁡tPQ<cot⁡tPQ),(3.113h)yN=yC−(xN−xC)cot⁡tPQ(cot⁡tPQ<tan⁡tPQ),

危险圆 在选取点时要保证它们不位于一个圆上, 因为那时将不存在解; 我们这里谈论的就是所谓的危险圆. 点越靠近危险圆, 该方法的精确性就越低.

3. 弧交会法 ​

应用这一方法要确定一个所谓的新点 N ,它是环绕具有已知坐标和所测半径 sAN,sBN 的两点 A 和 B 的两条弧之交点 (图 3.46). 计算未知线段长度 sAB 则从三角形 ABN 目前已知的三边即可计算角.

第二种解法 (这里不作讨论) 开始于将一般三角形分解为两个直角三角形.

01935d9a-00b5-7750-94cb-0c4c22581c4c_200_637_489_369_374_0.jpg

已知: yA,xA:yB,xB . 所测: sAN;sBN . 所求: sAB,yN,xN .

解

(3.114a)sAB=ΔyAB2+ΔxAB2,(3.114b)tan⁡tAB=ΔyABΔxAB,(3.114c)tBA=tAB+200gon,(3.114d)cos⁡α=sAN2+sAB2−sBN22sANsAB,(3.114e)cos⁡β=sBN2+sAB2−sAN22sBNsAB,(3.114f)tAN=tAB−α,(3.114g)tBN=tBA−β,(3.114h)yN=yA+sANsin⁡tAN,(3.114i)xN=xA+sANcos⁡tAN,(3.114j)yN=yB+sBNsin⁡tBN,(3.114k)xN=xB+sBNcos⁡tBN.

version 1.24.0