Skip to content

17.1.2 常微分方程的定性理论 ​

17.1.2.1 流的存在性, 相空间结构 ​

1. 解的延拓 ​

微分方程 (17.1) 称为自治的. 除了自治方程, 还存在一类方程, 其右端项显式地依赖于时间, 称为非自治方程,

(17.11)x˙=f(t,x).

令 M⊂Rn,f:R×M→M 为 Cr 映射. 引入新的变量 xn+1:=t ,方程 (17.11) 可看作自治微分方程 x˙=f(xn+1,x),x˙n+1=1 . 方程 (17.11) 在 t0 时刻,初始值为 x0 的解记为 φ(⋅,t0,x0) . 为了证明方程 (17.1) 解的全局存在性和流的存在性,我们需要下面的定理.

(1) 温特纳 (Wintner) 和康蒂 (Conti) 法则 若在方程 (17.1) 中 M=Rn ,并且存在连续函数 ω:[0,+∞)→[1,+∞) ,使得对任意 x∈Rn ,有 ∥f(x)∥≤ω(∥x∥) 和 ∫0+∞1ω(r)dr=+∞ 成立,那么方程 (17.1) 的解可延拓至整个 R+ . 【例如,下面的函数满足温特纳和康蒂法则: ω(r)=Cr+1 或 ω(r)=Cr|ln⁡r|+1 , 其中常数 C>0 .

(2) 延拓法则 若随着时间增加, 方程 (17.1) 的一个解始终有界, 则该解可延拓至整个 R+ .

假设: 在下面的讨论中, 我们总是假设方程 (17.1) 的流是存在的.

2. 相图 ​

a) 若 φ(t) 是方程 (17.1) 的解,则对任意常数 c ,函数 φ(t+c) 也是解.

b) 方程 (17.1) 的任意两条轨线或者没有交点, 或者重合. 因此, 方程 (17.1) 的相空间可分解成不相交的轨线. 将相空间分解为不相交的轨线称为相图.

c) 不同于稳态解, 每条轨线都是正则光滑的曲线, 它可能闭合, 也可能不闭合.

3. 刘维尔定理 ​

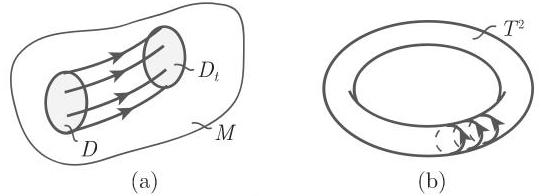
设 {φt}t∈R 是方程 (17.1) 的流, D⊂M⊂Rn 是任意一个有界可测集, Dt:= φt(D),Vt:=vol(Dt) 是 Dt 的 n 维体积 (图 17.2). 那么,对任意 t∈R ,有 ddtVt= ∫Dtdivf(x)dx . 当 n=3 时,刘维尔定理形式如下:

(17.12)ddtVt=∭Dtdivf(x1,x2,x3)dx1dx2dx3

0193686d-91c3-7222-a100-f59d7e5e597d_120_549_1093_542_196_0.jpg

推论 若方程 (17.1) 中在 M 上 divf(x)<0 ,则方程 (17.1) 的流是体积收缩的. 若在 M 上 divf(x)≡0 ,则方程 (17.1) 的流是保体积的.

◼A: 对于洛伦茨系统 (17.2),有 divf(x,y,z)≡−(σ+1+b) . 因为 σ>0,b>0 , 所以 divf(x,y,z)<0 . 由刘维尔定理,对任意有界可测集 D⊂R3 ,有 ddtVt= ∬∫Dt−(σ+1+b)dx1dx2dx3=−(σ+1+b)Vt . 线性微分方程 V˙t=−(σ+1+b)Vt 的解是 Vt=V0⋅e−(σ+1+b)t ,于是,当 t→+∞ 时,有 Vt→0 .

◼B: 令 U⊂Rn×Rn 是开子集, H:U→R 是 C2 函数. 那么, x˙i=∂H∂yi(x,y),y˙i= −∂H∂xi(x,y)(i=1,2,⋯,n) 称为哈密顿微分方程. 函数 H 称为系统的哈密顿函数. 若 f 表示此微分方程的右端项,则 divf(x,y)=∑i=1n⁡[∂2H∂xi∂yi(x,y)−∂2H∂yi∂xi (x,y)≡0 . 于是,哈密顿微分方程是保体积的.

17.1.2.2 线性微分方程 ​

1. 基本陈述 ​

令 A(t)=[aij(t)]i,j=1n 是 R 上矩阵函数,其中,分量 aij:R→R 是连续函数. 令 b:R→Rn 是 R 上连续向量函数. 那么,

(17.13a)x˙=A(t)x+b(t)

称为 Rn 上非齐次一阶线性微分方程;

(17.13b)x˙=A(t)x

称为对应的齐次一阶线性微分方程.

(1) 齐次线性微分方程组的基本定理 方程 (17.13a) 的任一解在整个 R 上存在. 方程 (17.13b) 的所有解全体构成 R 上 C1 光滑向量函数空间的一个 n 维向量子空间 LH .

(2) 非齐次线性微分方程组的基本定理 方程 (17.13a) 的所有解全体构成 R 上 C1 光滑向量函数空间的一个 n 维仿射向量子空间 LI=φ0+LH ,其中 φ0 是方程 (17.13a) 的任意解.

令 φ1,⋯φn 是方程 (17.13b) 的解, Φ=(φ1,⋯,φn) 是对应的解矩阵. 那么, Φ 在 R 上满足矩阵微分方程 Z˙(t)=A(t)Z(t) ,其中 Z∈Rn⋅n . 若解 φ1,⋯,φn 是 LH 中一组基,则 Φ=(φ1,⋯,φn) 称为方程 (17.13b) 的基解矩阵. W(t)=detΦ(t) 称为方程 (17.13b) 关于解矩阵 Φ 的朗斯基行列式. 刘维尔公式如下:

(17.13c)W˙(t)=rankA(t)W(t)(t∈R).

对任意解矩阵,或者在 R 上 W(t)≡0 ,或者对任意 t∈R,W(t)≠0.φ1,⋯,φn 是 LH 的一组基当且仅当在某时刻 t (因此,在任意时刻 t ),有 det(φ1(t),⋯,φn(t))≠0 .

(3) 常数变异法 令 Φ 是方程 (17.13b) 的任意基解矩阵. 那么,方程 (17.13a) 满足当 t=τ 时,初始值为 p 的解 φ 可表示为

(17.13d)φ=Φ(t)Φ(τ)−1p+∫τtΦ(t)Φ(s)−1b(s)ds(t∈R).

2. 自治线性微分方程组 ​

考虑微分方程

(17.14)x˙=Ax,

其中, A 是(n, n)型的常数矩阵. 矩阵 A 的算子范数定义为 ∥A∥=max{∥Ax∥,x∈ Rn,∥x∥≤1} ,其中, Rn 中的向量取欧几里得范数.

令 A 和 B 是(n, n)型的矩阵. 那么,

**a) ∥∗∗A+B∥≤∥A∥+∥B∥

**b) ∥∗∗λA∥=|λ|∥A∥(λ∈R) ;

**c) ∥∗∗Ax∥≤∥A∥∥x∥(x∈Rn) ;

**d) ∥∗∗AB∥≤∥A∥∥B∥

**e) ∥∗∗A∥=λmax ,其中, λmax 是 ATA 的最大特征值.

方程 (17.14) 满足当 t=0 时,初始值为 En 的基解矩阵是矩阵指数函数

(17.15)eAt=En+At1!+A2t22!+⋯=∑i=0∞⁡Aitii!.

其满足下面的性质:

a) 当 t 在任意紧致时间区间上变化时, eAt 的级数是一致收敛的. 对固定 t,eAt 的级数是绝对收敛的.

**b) ‖eAt‖∗∗≤e∥A∥t(t≥0) ;

**c) ddt(∗∗eAt)=(eAt)⋅=AeAt=eAtA(t∈R) ;

**d) e(∗∗t+s)A=etAesA(s,t∈R) ;

e) 对任意 t,eAt 是正则的,并且 (eAt)−1=e−At ;

f) 若 A,B 是(n, n)型的可交换矩阵,即 AB=BA ,则 BeA=eAB ,并且eA+B=eAeB

g) 若 A,B 是(n, n)型的矩阵,并且 B 是正则的,则 eBAB−1=BeAB−1 .

3. 周期系数的线性微分方程 ​

考虑齐次线性微分方程 (17.13b),其中 A(t)=[aij(t)]i,j=1n 是 T 周期矩阵函数,即 aij(t)=aij(t+T)(∀t∈R,i,j=1,⋯,n) . 该情形下,方程 (17.13b) 称为 T 周期线性微分方程. 方程 (17.13b) 的任意基解矩阵 Φ 可表示为 Φ(t)=G(t)etR , 其中, G(t) 是光滑的,正则的 T 周期矩阵函数, R 是(n, n)型的常数矩阵 (弗洛凯(Floquet) 定理).

令 Φ(t) 是 T 周期微分方程 (17.13b) 的基解矩阵,且在 t=0 处正则化,即 Φ(0)=En . 根据弗洛凯定理,有形式 Φ(t)=G(t)etR . 矩阵 Φ(T)=eRT 称为方程 (17.13b) 的单值矩阵; Φ(T) 的特征值 ρj 称为方程 (17.13b) 的乘子. ρ∈C 是方程 (17.13b) 的乘子当且仅当存在方程 (17.13b) 的一个解 φ≢0 使得 φ(t+T)= ρφ(t)(t∈R) .

17.1.2.3 稳定性理论 ​

1. 李雅普诺夫稳定性与轨道稳定性 ​

考虑非自治微分方程 (17.11). 方程 (17.11) 的解 φ(t,t0,x0) 称为李雅普诺夫意义下稳定, 如果

∀t1≥t0,∀ε>0,∃δ=δ(ε,t1),∀x1∈M‖x1−φ(t1,t0,x0)‖<δ}:(17.16a)‖φ(t,t1,x1)−φ(t,t0,x0)‖<ε,t≥t1.

解 φ(t,t0,x0) 称为李雅普诺夫意义下渐近稳定,如果该解是稳定的,并且

∀t1≥t0,∃Δ=Δ(t1),∀x1∈M‖x1−φ(t1,t0,x0)‖<Δ}:(17.16b)‖φ(t,t1,x1)−φ(t,t0,x0)‖→0 当 t→+∞.

对于自治微分方程 (17.1), 除了李雅普诺夫稳定性, 还有一些其他重要的稳定性概念. 方程 (17.1) 的解 φ(t,x0) 称为轨道稳定(渐近轨道稳定),如果轨道 γ(x0)= {φ(t,x0),t∈R} 作为不变集是稳定的 (渐近稳定的). 方程 (17.1) 平衡点对应的解是李雅普诺夫稳定的当且仅当它是轨道稳定的. 对于方程 (17.1) 的周期解, 两种稳定性的类型是不同的.

  • 给定 R3 上的一个流,它的不变集是环面 T2 . 在局部直角坐标系中,该流可表示为 Θ˙1=0,Θ˙2=f2(Θ1) ,其中, f2:R→R 是 2π 周期的光滑函数,满足
∀Θ1∈R,∃UΘ1(Θ1) 的邻域 ,∀δ1,δ2∈UΘ1δ1≠δ2}:f2(δ1)≠f2(δ2).

满足初始条件 (Θ1(0),Θ2(0)) 的解在环面上可表示为

Θ1(t)≡Θ1(0),Θ2(t)=Θ2(0)+f2(Θ1(0))t(t∈R).

从上述表达式可以看出, 任意解是轨道稳定的, 但不是李雅普诺夫稳定的.

2. 李雅普诺夫渐近稳定性定理 ​

标量函数 V 在点 p∈M⊂Rn 的邻域 U 内是正定的,如果:

(1) V:U⊂M→R 连续.

(2) 对任意 x∈U∖{p} ,有 V(x)>0 并且 V(p)=0 .

令 U⊂M 是开集, V:U→R 是连续函数. 函数 V 称为方程 (17.1) 在 U 内的李雅普诺夫函数,如果对于解 φ(t)∈U,V(φ(t)) 是非增函数. 令 V:U→ R 是方程 (17.1) 的李雅普诺夫函数,并且 V 在点 p 的邻域 U 内是正定的. 那么, p 是稳定的. 如果对于方程 (17.1) 满足 φ(t,x)∈U(t≥0) 的解 φ ,条件 V(φ(t,x0))=constant(t≥0) (也就是说,李雅普诺夫函数沿着完整轨道等于常值) 总蕴含着 φ(t,x0)≡p ,那么,该轨道一定是平衡点,并且平衡点 p 是渐近稳定的. 点(0,0)是平面微分方程 x˙=y,y˙=−x−x2y 的平衡点. 函数 V(x,y)= x2+y2 在点(0,0)的任意邻域是正定的,并且沿任意满足 x(t)y(t)≠0 的解,导数 ddtV(x(t),y(t))=−2x(t)2y(t)2<0 . 因此,(0,0)是渐近稳定的.

3. 稳态解的分类和稳定性 ​

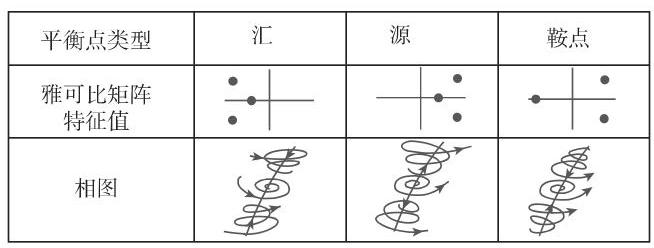
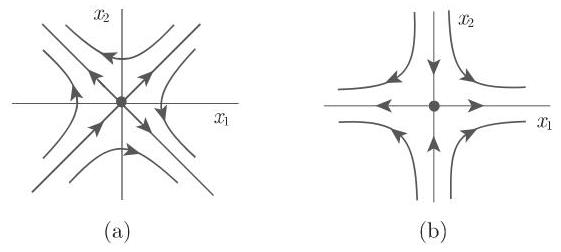
令 x0 是方程 (17.1) 的平衡点. 在特定假设下,方程 (17.1) 在 x0 的邻域内轨道的局部性质可由变分方程 y˙=Df(x0)y 描述,其中 Df(x0) 是 f 在 x0 的雅可比矩阵. 若 Df(x0) 没有特征值 λj 满足 Reλj=0 ,则平衡点 x0 称为双曲的. 若 Df(x0) 恰好有 m 个负实部的特征值和 k=n−1−m 个正实部的特征值,则称双曲平衡点 x0 是(m, k)型的.(m, k)型的双曲平衡点称为汇,如果 m=n ; 称为源, 如果 k=n ; 称为鞍点,如果 m≠0 并且 k≠0 (图 17.3). 汇是渐近稳定的; 源和鞍点是不稳定的 (一阶近似的稳定性定理). 在双曲平衡点的三种基本拓扑类型内 (汇, 源, 鞍点), 还有进一步的代数分类. 汇 (源) 称为稳定结点(不稳定结点), 如果雅可比矩阵的特征值都是实的; 称为稳定焦点(不稳定焦点), 如果雅可比矩阵有虚部非零的特征值. 当 n=3 时,鞍点可分为鞍结点和鞍焦点.

0193686d-91c3-7222-a100-f59d7e5e597d_124_496_795_654_248_0.jpg

4. 周期轨的稳定性 ​

设 φ(t,x0) 是方程 (17.1) 的 T 周期解,其轨道是 γ(x0)={φ(t,x0),t∈[0,T]} . 在特定假设下, γ(x0) 某个邻域的相图可由变分方程 y˙=Df(φ(t,x0))y 描述. 因为 A(t)=Df(φ(t,x0)) 是(n, n)型的 T 周期连续矩阵函数,根据弗洛凯定理, 变分方程的基解矩阵 Φx0(t) 可记为 Φx0=G(t)eRt ,其中, G 是 T 周期正则光滑矩阵函数,满足 G(0)=En,R 为(n, n)型的常数矩阵,其表示不唯一. 矩阵 Φx0(T)=eRT 称为周期轨 γ(x0) 的单值矩阵, eRT 的特征值 ρ1,⋯,ρn 称为周期轨 γ(x0) 的乘子. 若轨道 γ(x0) 可由其他解 φ(t,x1) 表示,即 γ(x0)=γ(x1) ,则 γ(x0) 和 γ(x1) 的乘子相同. 一个周期轨总含有等于 1 的乘子 (安德罗诺夫-维特定理). 令 ρ1,⋯,ρn−1,ρn=1 是周期轨 γ(x0) 的乘子,令 Φx0(T) 是 γ(x0) 的单值矩阵. 那么

∑j=1n⁡ρj=TrΦx0(T) 并且 ∏j=1n⁡ρj=detΦx0(T)=exp⁡(∫0TTrDf(φ(t,x0))dt)(17.17)=exp⁡(∫0Tdivf(φ(t,x0))dt)

其中,若 n=2 ,则 ρ2=1,ρ1=exp⁡(∫0Tdivf(φ(t,x0))dt) .

◼ 令 φ(t,(1,0))=(cos⁡t,sin⁡t) 是方程(17.9a)的 2π 周期解. 该解变分方程的矩阵

A(t) 为

A(t)=Df(φ(t,(1,0)))=(−2cos2t−1−sin⁡2t1−sin⁡2t−2sin2t).

在 t=0 处正则化的基解矩阵 Φ(1,0)(t) 为

Φ(1,0)(t)=(e−2tcos⁡t−sin⁡te−2tsin⁡tcos⁡t)=(cos⁡t−sin⁡tsin⁡tcos⁡t)(e−2t001),

其中,最后一个乘法是 Φ(0,1)(t) 的弗洛凯表示. 因此, ρ1=e−4π,ρ2=1 . 乘子可不采用弗洛凯表示来确定. 对于方程 (17.9a),有 divf(x,y)=2−4x2−4y2 ,从而 divf(cos⁡t,sin⁡t)≡−2 . 根据上述公式, ρ1=exp⁡(∫02π−2dt)=exp⁡(−4π) .

5. 周期轨的分类 ​

若方程 (17.1) 的周期轨 γ 在复平面单位圆周上除了 ρn=1 没有其他乘子,则 γ 称为双曲的. 双曲周期轨是(m, k)型的,如果在单位圆周内部有 m 个乘子,在单位圆周外部有 k=n−1−m 个乘子. 若 m>0 并且 k>0 ,则(m, k)型的周期轨称为鞍点.

根据安德罗诺夫-维特 (Andronov-Witt) 定理,方程 (17.1) 中(n - 1,0)型的双曲周期轨 γ 是渐近稳定的. k>0 的(m, k)型双曲周期轨是不稳定的.

◼A: 平面上乘子为 ρ1 和 ρ2=1 的周期轨 γ={φ(t),t∈[0,T]} 是渐近稳定的, 如果 |ρ1|<1 ,即 ∫0Tdivf(φ(t))dt<0 .

◼B: 若在复单位圆周上除了 ρn=1 还有其他乘子,则不能应用安德罗诺夫-维特定理. 仅根据乘子的信息无法进行周期轨的稳定性分析.

◼C: 例如,设平面方程组 x˙=−y+xf(x2+y2),y˙=x+yf(x2+y2) ,其中光滑函数 f:(0,+∞)→R 满足 f(1)=f′(1)=0 ,并且对任意 r≠1,r>0 ,有 f(r)(r−1)<0 . 显然, φ(t)=(cos⁡t,sin⁡t) 是该方程组的 2π 周期解,并且

Φ(1,0)(t)=(cos⁡t−sin⁡tsin⁡tcos⁡t)(1001)

是基解矩阵的弗洛凯表示. 从而,有 ρ1=ρ2=1 . 利用极坐标,得 r˙=rf(r2),v˙=1 . 该形式表明周期轨 γ((1,0)) 是渐近稳定的.

6. 极限集、极限环的性质 ​

当 M⊂Rn ,微分方程 (17.1) 中流的 α 极限集和 ω 极限集有下列性质. 令 x∈M 为任意一点,那么:

a) 集合 α(x) 和 ω(x) 都是闭集.

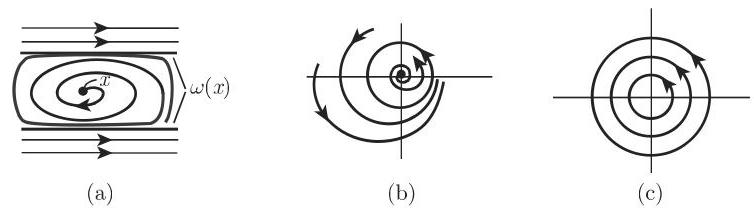
b) 若 γ+(x) (相应地, γ−(x) ) 是有界集,则 ω(x)≠∅ (相应地, α(x)≠∅ ). 进一步,在这种情形下, ω(x)(相应地,α(x)) 是方程 (17.1) 中流的不变连通集.

例如,若 γ+(x) 不是有界的,则 ω(x) 不一定连通 (图 17.4).

对于平面自治微分方程 (17.1)(即 M⊂R2 ),有庞加莱-本迪克松 (Poincaré- Bendixson) 定理

庞加莱-本迪克松定理 令 φ(⋅,p) 是方程 (17.1) 的非周期解, γ+(p) 是有界集. 若 ω(p) 不包含方程 (17.1) 的平衡点,则 ω(x) 是方程 (17.1) 的周期轨.

因此, 对于平面自治微分方程, 除了平衡点或周期轨, 不存在更复杂的吸引子.
0193686d-91c3-7222-a100-f59d7e5e597d_126_444_632_754_212_0.jpg

方程 (17.1) 的周期轨 γ 称为极限环,如果存在 x∉γ 使得或者 γ⊂ω(x) ,或者 γ⊂α(x) . 一个极限环称为稳定的极限环,如果存在 γ 的某个邻域 U ,使得对任意 x∈U ,有 γ=ω(x) . 一个极限环称为不稳定的极限环,如果存在 γ 的某个邻域 U ,使得对任意 x∈U ,有 γ=α(x) .

◼A: 在方程 (17.9a) 的流中,周期轨 γ={(cos⁡t,sin⁡t),t∈[0,2π)} 满足对任意 p≠(0,0) ,有 γ=ω(p) . 因此, U=R2∖{(0,0)} 是 γ 的邻域,使得 γ 是稳定极限环. B: 相反地,对于线性微分方程 x˙=−y,y˙=x ,轨线 γ={(cos⁡t,sin⁡t),t∈[0,2π]} 是周期轨, 但不是极限环.

7. m 维嵌入不变环面 ​

微分方程 (17.1) 可能存在 m 维的不变环面. 嵌入到相平面 M⊂Rn 的 m 维环面 Tm 定义为一个可微映射 g:Rm→Rn ,满足函数 (Θ1,⋯,Θm)→ g(Θ1,⋯,Θm) 对每个坐标 Θi 都是 2π 周期的.

◼ 在简单情形下, 方程 (17.1) 在环面上的运动可表示为直角坐标系下的微分方程 Θ˙i=wi(i=1,2,⋯,m) . 该方程组满足 t=0 时,初始值为 (Θ1(0),⋯,Θm(0)) 的解是 Θi(t)=ωit+Θi(0)(i=1,2,..m;t∈R) . 连续函数 f:R→Rn 称为拟周期函数,如果 f 可表示为 f(t)=g(ω1t,ω2t,⋯,ωnt) ,其中, g 也是一个可微函数,满足对任意分量是 2π 周期的,并且频率 ωi 是不可约的,即不存在这样的整数 ni ,使得 ∑i=1m⁡ni2>0 且 n1ω1+⋯+nmωm=0 .

17.1.2.4 不变流形 ​

1. 定义、分界面 ​

设 γ 是方程 (17.1) 的双曲平衡点或者双曲周期轨. γ 的稳定流形 Ws(γ) (相应地,不稳定流形 Wu(γ) ) 是相空间上当 t→+∞ (相应地, t→−∞ ) 时轨道收敛到 γ 的所有点的集合:

(17.18)Ws(γ)={x∈M:ω(x)=γ},Wu(γ)={x∈M:α(x)=γ},

稳定流形和不稳定流形也称为分界面.

  • 在平面上, 考虑微分方程
(17.19a)x˙=−x,y˙=y+x2.

方程 (17.19a) 满足 t=0 时,初值为 (x0,y0) 的解有显式表达

(17.19b)φ(t,x0,y0)=(e−tx0,ety0+x023(et−e−2t)).

方程 (17.19a) 中平衡点(0,0)的稳定流形和不稳定流形为

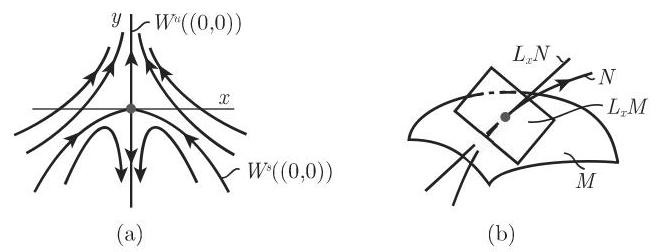
Ws((0,0))={(x0,y0):limt→+∞⁡φ(t,x0,y0)=(0,0)}={(x0,y0):y0+x023=0},Wu((0,0))={(x0,y0):limt→−∞⁡φ(t,x0,y0)=(0,0)}={(x0,y0):x0=0,y0∈R}(图 17.5(a)).

设 M,N 是 Rn 内的光滑曲面, LxM,LxN 分别是 M 和 N 在 x 处相应的切平面. 曲面 M 和 N 是横截相交的,如果对任意 x∈M∩N ,下面的关系成立:

dim⁡LxM+dim⁡LxN−n=dim⁡(LxM∩LxN).

◼ 在图 17.5(b) 中, dim⁡LxM=2,dim⁡LxN=1,dim⁡(LxM∩LxN) ,因此它们是横截相交的.

0193686d-91c3-7222-a100-f59d7e5e597d_127_494_1260_656_252_0.jpg

2. 阿达马-佩龙定理 ​

阿达马-佩龙 (Hadamard-Perron) 定理给出了分界面的重要性质.

设 γ 是方程 (17.1) 的双曲平衡点或双曲周期轨.

a) 流形 Wr(γ) 和 Ws(γ) 是广义 Cr 曲面,其局部类似 Cr 基本曲面. 若当 t→+∞ 或对应地, t→−∞ 时,方程 (17.1) 中一条轨道不收敛到 γ ,则当 t→+∞ 或对应地, t→−∞ 时,该轨道会离开 γ 的某个充分小的邻域.

b) 若 γ=x0 是(m, k)型平衡点,则 Ws(x0) 和 Wu(x0) 分别是 m 维曲面和 k 维曲面. 曲面 Ws(x0) 和 Wu(x0) 在 x0 处分别相切于方程 y˙=Df(x0)y 的稳定向量子空间

(17.20a)Es={y∈Rn:eDf(x0)ty→0 当 t→+∞}

和不稳定向量子空间

(17.20b)Eu={y∈Rn:eDf(x0)ty→0 当 t→−∞}

c) 若 γ 是(m, k)型的双曲周期轨,则 Ws(γ) 和 Wu(γ) 分别是 m+1 维曲面和 k+1 维曲面,它们沿着 γ 是横截相交的.

◼A: 为了确定微分方程 (17.19a) 中稳态解(0,0)的局部稳定流形,我们假设 Wloc s((0,0)) 具有下面形式:

Wloc s((0,0))={(x,y):y=h(x),|x|<Δ,h:(−Δ,Δ)→R可微}

令 (x(t),y(t)) 是方程(17.19a)在 Wlocs((0,0)) 内的解. 由不变性,当 s 靠近 0 时, 有 y(s)=h(x(s)) . 根据方程 (17.19a) 中 x˙ 和 y˙ 的可微性和表达式,我们得到关于未知函数 h(x) 的初值问题 h′(x)(−x)=h(x)+x2,h(0)=0 . 若考虑解的级数展开形式 h(x)=a22x2+a33!x3+⋯ ,其中,注意到 h′(0)=0 ,则我们通过比较系数可得 a2=−23 和当 k≥3 时, ak=0 .

◼B: 对于方程组

(17.21)x˙=−y+x(1−x2−y2),y˙=x+y(1−x2−y2),z˙=αz,

其中,参数 α>0 ,轨线 γ={(cos⁡t,sin⁡t,0),t∈[0,2π]} 是周期轨,其乘子 ρ1=e−4π,ρ2=eα2π,ρ3=1.

在柱坐标变换 x=rcos⁡v,y=rsin⁡v,z=z 下,方程 (17.21) 满足当 t=0 时, 初值为 (r0,v0,z0) 的解为 (r(t,r0),v(t,v0),eαtz0) ,其中 r(t,r0) 和 v(t,v0) 是方程 (17.19a) 在极坐标下的解. 因此,

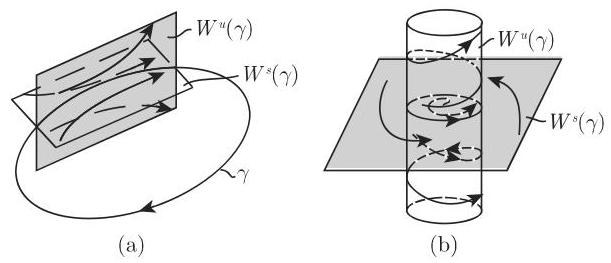
Ws(γ)={(x,y,z):z=0}∖{(0,0,0)},Wu(γ)={(x,y,z):x2+y2=1}(圆柱).

分界面如图 17.6 所示.

0193686d-91c3-7222-a100-f59d7e5e597d_128_518_1589_611_263_0.jpg

3. n=3 时稳态解附近的局部相图 ​

考虑当 n=3 时,方程 (17.1) 的双曲平衡点为 0 . 令 A=Df(0) ,且 det(λE− A)=λ3+pλ2+qλ+r 是 A 的特征多项式. 注意到 δ=pq−r,Δ=−p2q2+ 4p3r+4q3−18pqr+27r2 (特征多项式的判别式),平衡点的类型分类见表 17.1.

参数域

Δ

平衡点类型

特征多项式根

Ws 和 Wu 维数

δ>0;q>0,r>0

Δ<0

稳定结点

Imλj=0 λj<0,j=1,2,3

dim⁡Ws=3,dim⁡Wu=0

Δ>0

稳定焦点

Reλ1,2<0 λ3<0

参数域

Δ

平衡点类型

特征多项式根

Ws 和 Wu 维数

δ<0;r<0,q>0

Δ<0

不稳定 结点

Imλj=0 λj>0,j=1,2,3

dim⁡Ws=0,dim⁡Wu=3

Δ>0

不稳定 焦点

Reλ1,2>0 λ3>0

参数域

Δ

平衡点类型

特征多项式根

Ws 和 Wu 维数

δ>0;r<0,q≤0 oder r<0,q>0

Δ<0

稳定 结点

Imλj=0 λ1,2<0,λ3>0

dim⁡Ws=2,dim⁡Wu=1

Δ>0

稳定 焦点

Reλ1,2<0 λ3>0

续表

参数域

Δ

平衡点类型

特征多项式根

Ws 和 Wu 维数

δ<0;r>0,q≤0 oder r>0,q>0

Δ<0

稳定 节点

Imλj=0 λ1,2>0,λ3<0

dim⁡Ws=1,dim⁡Wu=2

Δ>0

稳定 焦点

Reλ1,2>0 λ3<0

Δ<0 :

Δ>0 :

4. 同宿轨和异宿轨 ​

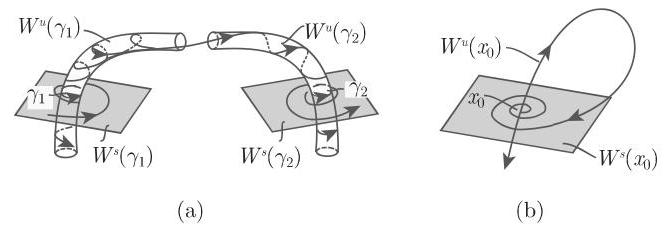
设 γ1 和 γ2 是方程 (17.1) 的双曲平衡点或双曲周期轨. 若分界面 Ws(γ1) 和 Wu(γ2) 相交,则相交集包含复杂的轨道. 对于两个平衡点或者周期轨,轨线 γ⊂Ws(γ1)∩Wu(γ2) 称为异宿轨,如果 γ1≠γ2 (图 17.7(a)); 称为同宿轨,如果 γ1=γ2 . 平衡点的同宿轨也称为分界线环(图 17.7(b)).

0193686d-91c3-7222-a100-f59d7e5e597d_130_490_1144_664_229_0.jpg

给定参数 σ=10,b=8/3 ,考虑带参数 r 的洛伦茨方程 (17.2). 当 1<r< 13.926⋯ 时,方程 (17.2) 的平衡点(0,0,0)是鞍点,该点有一个二维稳定流形 ws 和一个一维不稳定流形 Ws . 若 r=13.926⋯ ,则在(0,0,0)处存在两个分界线环,即当 t→+∞ 时,不稳定流形的分支 (沿稳定流形) 回到原点.

17.1.2.5 庞加莱映射 ​

1. 自治微分方程组的庞加莱映射 ​

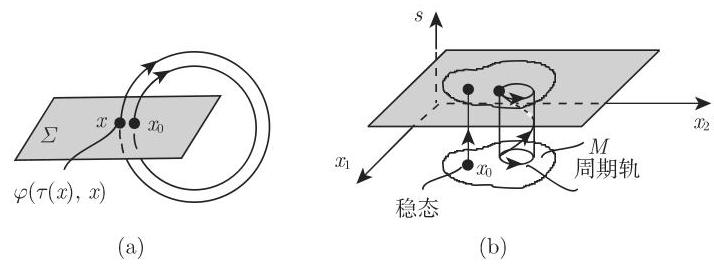
令 γ={φ(t,x0),t∈[0,T]} 是方程 (17.1) 的 T 周期轨, ∑ 是 n−1 维光滑超曲面,与轨道 γ 在 x0 处横截相交 (图 17.8(a)). 那么,存在 x0 的邻域 U 和光滑函数 τ:U→R 使得 τ(x0)=T ,并且对任意 x∈U ,有 φ(τ(x),x)∈∑ . 映射 P:U∩∑→∑x→P(x)=φ(τ(x),x) 称为 γ 在 x0 处的庞加莱映射. 若方程 (17.1) 的右端项 f 是 r 阶连续可微的,则 P 也是 r 阶连续可微的. 雅可比矩阵 DP(x0) 的特征值是周期轨的乘子 ρ1,⋯,ρn−1 . 它们不依赖于 γ 上 x0 的选取,也不依赖于横截曲面的选取.

0193686d-91c3-7222-a100-f59d7e5e597d_131_462_588_714_266_0.jpg

当 M=U ,且迭代点留在 U 内时,系统 (17.3) 可与庞加莱映射联系起来. 方程 (17.1) 的周期轨对应于离散系统的平衡点, 并且这些平衡点的稳定性对应于方程 (17.1) 周期轨的稳定性.

在极坐标下, 考虑方程 (17.9a) 的横截超平面

∑={(r,v):r>0,v=v0}.

选定 U=∑ . 显然 τ(r)=2π(∀r>0) . 于是,利用方程 (17.9a) 解的表达式,有

P(r)=[1+(r−2−1)e−4π]−1/2.

故 P(∑)=∑,P(1)=1 且 P′(1)=e−4π<1 .

2. 非自治时间周期微分方程的庞加莱映射 ​

考虑非自治微分方程 (17.11),右端项 f 关于 t 是 T 周期的,即 f(t+T,x)= f(t,x)(∀t∈R,∀x∈M) . 该方程可表示为自治微分方程 x˙=f(s,x),s˙=1 ,其柱状相平面 M×{smodT} . 对任意 s0∈{smodT},∑=M×{s0} 是横截面 (图 17.8(b)). 庞加莱映射可在全局给出 P:∑→∑,x0→φ(s0+T,s0,x0) ,其中, φ(t,s0,x0) 是方程 (17.11) 满足在时刻 s0 ,初值为 x0 的解.

17.1.2.6 微分方程的拓扑等价 ​

1. 定义 ​

除了方程 (17.1) 和相应的流 {φt}t∈R ,假设还有一个微分方程

(17.22)x˙=g(x),

其中, g:N→Rn 是开集 N⊂Rn 上的 Cr 映射. 设方程 (17.22) 的流 {ψt}t∈R 存在.

微分方程组 (17.1) 和 (17.22) (或它们的流) 称为拓扑等价, 如果存在同胚映射 h:M→N (即, h 是双射, h 和 h−1 都是连续映射) 将方程 (17.1) 的每一条轨道映射为方程 (17.22) 的一条轨道, 并且该映射是保定向的, 但未必保参数化. 微分方程组 (17.1) 和 (17.22) 是拓扑等价的,如果除了同胚映射 h:M→N ,还存在连续映射 τ:R×M→R 使得对固定 x∈M,τ 作为 R 到 R 上的映射是严格单调递增的,并且对任意 x∈M,t∈R ,有 τ(0,x)=0 和 h(φt(x))=ψτ(t,x)(h(x)) .

在拓扑等价的情形下, 方程 (17.1) 的平衡点对应于方程 (17.22) 的平衡点; 方程 (17.1) 的周期轨对应于方程 (17.22) 的周期轨, 但周期不一定相同. 因此, 若微分方程 (17.1) 和 (17.22) 拓扑等价, 则相空间中轨道分解的拓扑结构是相同的. 若方程 (17.1) 和 (17.22) 拓扑等价,并且同胚映射 h:M→N 是保参数化的,即对任意 t,x ,有 h(φt(x))=ψt(h(x)) ,则称方程 (17.1) 和 (17.22) 是拓扑共轭的.

拓扑等价或拓扑共轭也可在相空间 M 和 N 的子集上定义. 假设,方程 (17.1) 定义在 U1⊂M 上,方程 (17.22) 定义在 U2⊂N . 那么, U1 上方程 (17.1) 拓扑等价于 U2 上 (17.22),如果存在同胚映射 h:U1→U2 将方程 (17.1) 的每一条轨道与 U1 的交集映射为方程 (17.22) 的一条轨道与 U2 的交集,并且该映射是保定向的.

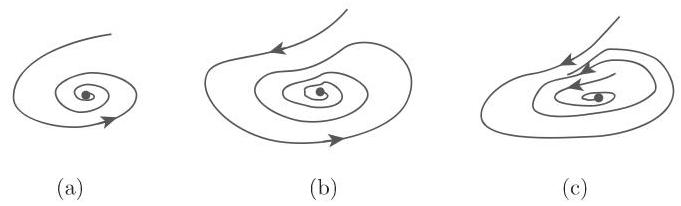
◼A:方程 (17.1) 和 (17.22) 之间的同胚映射可以拉伸和收缩轨道,不可以截断和闭合轨道.

图 17.9(a) 和图 17.9(b) 相图中的流是拓扑等价的; 图 17.9(a) 和图 17.9(c) 相图中的流不是拓扑等价的
0193686d-91c3-7222-a100-f59d7e5e597d_132_481_1174_681_206_0.jpg

◼B: 考虑两个平面线性微分方程组 x˙=Ax 和 x˙=Bx ,其中 A=(−1−3−3−1) ,

B=(400−8) . 这两个系统在(0,0)附近的相图如图 17.10(a) 和 17.10(b)

所示.

0193686d-91c3-7222-a100-f59d7e5e597d_132_543_1635_561_252_0.jpg

同胚映射 h:R2→R2 定义为 h(x)=Rx ,其中 R=12(1−111) . 函数 τ:R×R2→R 定义为 τ(t,x)=12t ,它将第一个系统的轨道映射为第二个系统的轨道. 因此, 这两个系统是拓扑等价的.

2. 格罗布曼-哈特曼 (Grobman-Hartman) 定理 ​

设 p 是方程 (17.1) 的双曲平衡点. 那么,在 p 的某个邻域内,微分方程 (17.1) 与其线性化方程 y˙=Df(p)y 是拓扑等价的.

version 1.24.0