Skip to content

2.7.1 基本概念 ​

2.7.1.1 定义及表示 ​

1. 定义 ​

因为三角函数是从几何角度引入进来的, 所以它们的定义及自变量采用角度或者弧度制 (参见第 170 页 3.1.1.5).

2. 正弦 ​

标准正弦函数

(2.63)y=sin⁡x

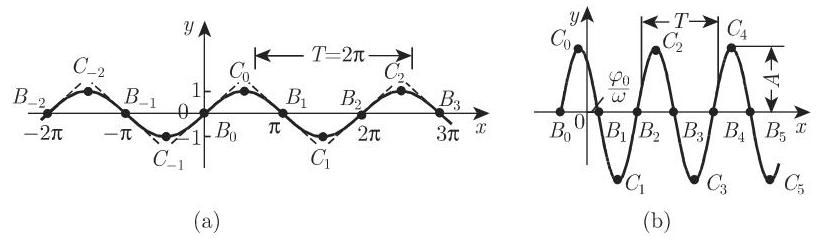
是周期为 T=2π 的连续曲线 (参见图 2.32(a)).

01935d9a-00b5-7750-94cb-0c4c22581c4c_96_413_1604_817_239_0.jpg

标准正弦曲线与 x 轴的交点为 B0,B1,B−1,B2,B−2,⋯ ,其中 Bk=(kπ,0) (k=0,±1,±2,⋯) 为曲线的拐点,此处切线关于 x 轴的倾斜角为 ±π4 . 曲线的极值点为 C0,C1,C−1,C2,C−2,⋯ ,其中 Ck=((k+12)π,(−1)k)(k= 0,±1,±2,⋯) . 对任意函数值 y ,都有 −1≤y≤1 .

一般正弦函数

(2.64)y=Asin⁡(ωx+φ0)

的振幅为 |A| ,频率为 ω,φ0 为相位移,见图 2.32(b).

通过比较标准正弦曲线和一般正弦曲线 (图 2.32(b)), 可以看出后者可由前者沿 y 轴方向拉伸 |A| 倍,沿 x 轴方向压缩 1ω 倍,再向左平移 φ0ω 个单位得到. 周期 T=2πω ,与 x 轴的交点 Bk=(kπ−φ0ω,0)(k=0,±1,±2,⋯) ,极值点

Ck=([(k+12)π−φ0]ω,(−1)kA)(k=0,±1,±2,⋯).

3. 余弦 ​

标准余弦函数

(2.65)y=cos⁡x=sin⁡(x+π2)

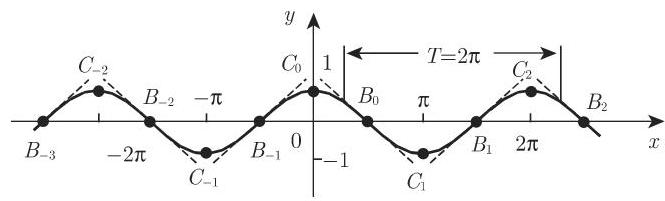
如图 2.33 所示.

01935d9a-00b5-7750-94cb-0c4c22581c4c_97_487_1334_665_201_0.jpg

曲线与 x 轴的交点 B0,B1,B2,⋯,Bk=((k+12)π,0)(k=0,±1 , ±2,⋯) 也为拐点,此处切线的倾斜角为 ±π4 . 极值点 C0,C1,⋯,Ck=(kπ , (−1)k)(k=0,±1,±2,⋯) .

一般余弦函数

(2.66)y=Acos⁡(ωx+φ0)

可以变换成

(2.67)y=Asin⁡(ωx+φ0+π2),

即由一般正弦函数向左平移 φ=π2 个单位.

4. 正切 ​

正切函数

(2.68)y=tan⁡x

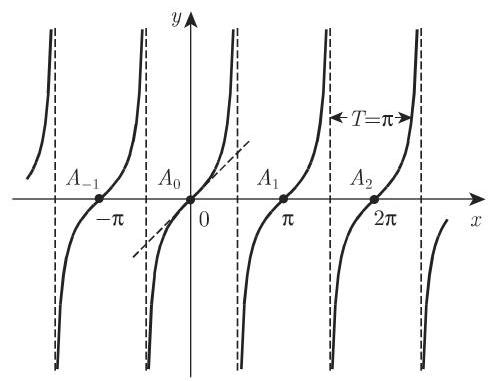
的周期 T=π ,渐近线为 x=(k+12)π(k=0,±1,±2,⋯) (图 2.34). 函数在区间 (−π2+kπ,+π2+kπ)(k=0,±1,±2,⋯) 单调递增,取值范围为由 −∞ 到 +∞ ,曲线与 x 轴的交点为 A0,A1,A−1,A2,A−2,⋯ ,其中 Ak=(kπ,0)(k= 0,±1,±2,⋯) 且为曲线的拐点,此处切线的倾斜角为 π4 .

01935d9a-00b5-7750-94cb-0c4c22581c4c_98_576_873_488_381_0.jpg

5. 余切 ​

余切函数

(2.69)y=cot⁡x=−tan⁡(x+π2)

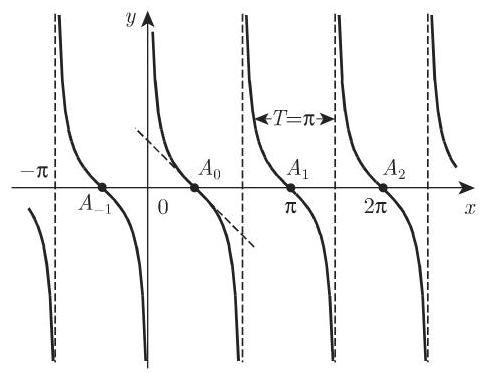
的图像可由正切曲线沿 x 轴反射并向左平移 π2 个单位得到 (图 2.35),渐近线为 x=kπ(k=0,±1,±2,⋯) . 函数在 (0,π) 单调递减,取值范围为由 +∞ 到 −∞ ; 周期 T=π . 曲线与 x 轴的交点为 A0,A1,A−1,A2,A−2,⋯ ,其中 Ak= ((k+12)π,0)(k=0,±1,±2,⋯) 且为曲线的拐点,此处切线的倾斜角为 −π4 .

6. 正割 ​

正割函数

(2.70)y=sec⁡x=1cos⁡x

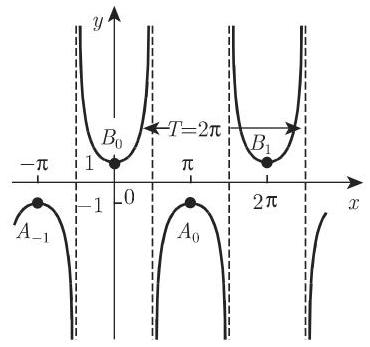
的周期 T=2π ,渐近线为 x=(k+12)π(k=0,±1,±2,⋯) ; 显然 |y|≥1 . 与函数的极大值相对应的极值点为 A0,A1,A−1,⋯ ,其中 Ak=((2k+1)π,−1)(k=

01935d9a-00b5-7750-94cb-0c4c22581c4c_99_582_490_480_372_0.jpg

0,±1,±2,⋯) ; 与函数极小值相对应的极值点为 B0,B1,B−1,⋯ ,其中 Bk= (2kπ,+1)(k=0,±1,±2,⋯) (图 2.36).

7. 余割 ​

01935d9a-00b5-7750-94cb-0c4c22581c4c_99_401_1010_370_347_0.jpg

01935d9a-00b5-7750-94cb-0c4c22581c4c_99_852_1015_365_332_0.jpg

余割函数

(2.71)y=csc⁡x=1sin⁡x

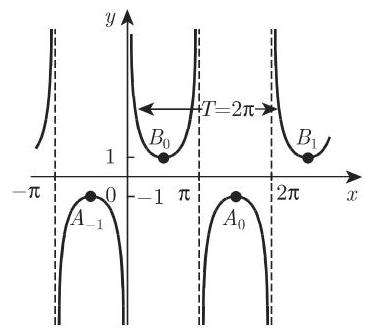
的图像可由正割函数图像向右平移 x=π2 个单位得到,渐近线为 x=kπ(k= 0,±1,±2,⋯) . 与函数的极大值相对应的极值点为 A0,A1,A−1,⋯ ,其中 Ak=(4k+32π,−1)(k=0,±1,±2,⋯) ; 与函数极小值相对应的极值点为 B0,B1,B−1,⋯ ,其中 Bk=(4k+12π,+1)(k=0,±1,±2,⋯) (图 2.37).

2.7.1.2 函数的值域与性质 ​

1. 角度范围 0∘≤x≤360∘ ​

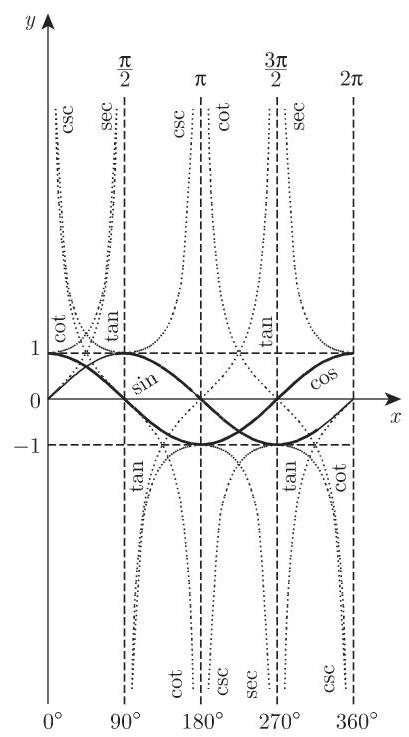
图 2.38 描述了六个三角函数从 0∘ 到 360∘ 或从 0 到 2π 弧度这四个象限的情况.

01935d9a-00b5-7750-94cb-0c4c22581c4c_100_617_488_409_737_0.jpg

表 2.1 回顾了这些函数的定义域和值域. 函数的符号与自变量所属的象限有关, 见表 2.2 .

定义域

值域

定义域

值域

−1≤sin⁡x≤1

x≠(2k+1)π2

−∞<tan⁡x<∞

−∞<x<∞{

−1≤cos⁡x≤1

x≠kπ (k=0,±1,±2,⋯)

−∞<cot⁡x<∞

象限

角

sin

COS

tan

cot

sec

CSC

I

0∘<α<90∘

II

90∘<α<180∘

III

180∘<α<270∘

IV

270∘<α<360∘

2. 某些特殊角的三角函数值 (参见表 2.3) ​

表 2.30∘,30∘,45∘,60∘,90∘ 角的三角函数值

角度

弧度

sin

COS

tan

cot

sec

CSC

0∘

0

0

1

0

于 ∞

1

千∞

30∘

16π

12

32

33

3

233

2

45∘

14π

22

22

1

1

2

2

60∘

13π

32

12

3

33

2

233

90∘

12π

1

0

±∞

0

±∞

1

3. 任意角 ​

因为三角函数为周期函数 (周期为 360∘ 或 180∘ ),所以任意角 x 的三角函数值可以用如下法则来确定.

角 x>360∘ 或 x>180∘ : 若角度大于 360∘ 或 180∘ ,可以按下面方法化简到值 α ,使其满足 0≤α≤360∘ 或 0≤α≤180∘(n 为整数):

(2.72)sin⁡(360∘⋅n+α)=sin⁡α(2.73)cos⁡(360∘⋅n+α)=cos⁡α(2.74)tan⁡(180∘⋅n+α)=tan⁡α(2.75)cot⁡(180∘⋅n+α)=cot⁡α.

角 x<0∘ : 若为负角,可以按下面公式转化为正角的三角函数计算:

(2.76)sin⁡(−α)=−sin⁡α(2.77)cos⁡(−α)=cos⁡α(2.78)tan⁡(−α)=−tan⁡α(2.79)cot⁡(−α)=−cot⁡α

角 90∘<x<360∘ : 若 90∘<x<360∘ ,则利用表 2.4 中的简化公式,角可以化成锐角 α . 相差 90∘,180∘ 或 270∘ 的角之间函数值的关系称为象限关系.

(2.80a)cos⁡α=sin⁡x=sin⁡(90∘−α),(2.80b)sin⁡α=cos⁡x=cos⁡(90∘−α)

称为余角公式.

函数

x=90∘±α

x=180∘±α

x=270∘±α

x=360∘−α

sin⁡x

+cos⁡α

∓sin⁡α

−cos⁡α

−sin⁡α

cos⁡x

于 sin⁡α

−cos⁡α

±sin⁡α

+cos⁡α

tan⁡x

∓ cot α

±tan⁡α

∓ cot α

−tan⁡α

cot⁡x

∓ tan α

±cot⁡α

于 tan⁡α

−cot⁡α

若 α+x=180∘ ,则补角三角函数间的关系 (参见第 168 页 3.1.1.2)

(2.81a)sin⁡α=sin⁡x=sin⁡(180∘−α),(2.81b)−cos⁡α=cos⁡x=cos⁡(180∘−α)

称为补角公式.

角 0∘<x<90∘ : 锐角 (0∘<x<90∘) 三角函数的值可以从表 2.4 中得到, 当今常用计算机计算.

◼sin⁡(−1000∘)=−sin⁡1000∘=−sin⁡(360∘⋅2+280∘)

=−sin⁡280∘=+cos⁡10∘=+0.9848.

4. 弧度角 ​

以弧度制即单位圆弧给出的角, 很容易用公式 (3.2) 进行转换 (参见 170 页3.1.1.5).

version 1.24.0